● DUAL CONNECTOME STREAM: ONLINE
SYNC: 1.3ms [A1-0N3 LINK]
Gerardi • Edgar • Marina • Sheyene (1974 - 2026) Dual-Node Kinematics Framework

Una Iniciativa de Digitalización Biológica Viva

Transformando el legado taxonómico y cinemático de más de 50 años de expediciones científicas en el Monte Roraima en matrices neurobiológicas transferidas en tiempo real hacia la arquitectura bípeda del robot humanoide A1-0N3.

ORIGEN BIOLÓGICO Tepui Roraima • 2,810m
DESTINO CINEMÁTICO Robot Humanoide A1-0N3
INVESTIGACIÓN ACTUAL • TELEMETRÍA DUAL

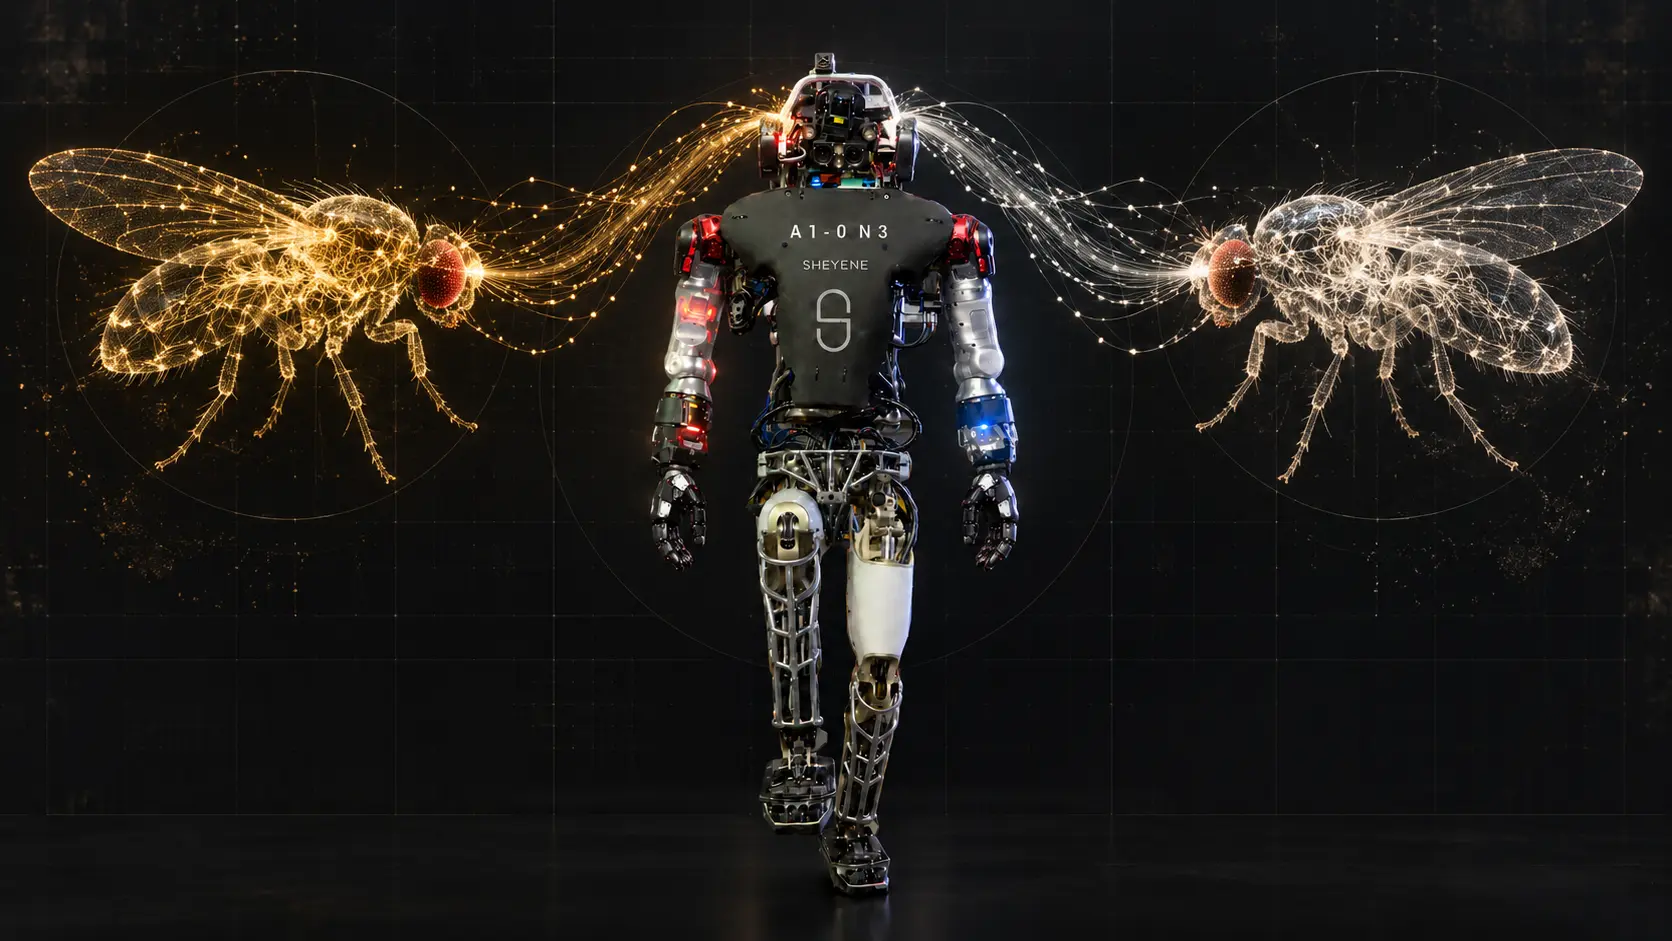
Conectoma Dual Ivan (♂) + Sophia (♀) → Humanoide A1-0N3

Teleoperación bio-sináptica bifurcada: torque y locomoción en hemisferio izquierdo junto a destreza y agarre cuticular en hemisferio derecho.

High-resolution scientific visualization: Ivan and Sophia, two Drosophila neural agents, interfacing with the dual hemispheres of humanoid robot A1-0N3 through gold and ivory pathways.
⇱ TOCAR HEMISF. IZQ
TOCAR HEMISF. DER ⇲
Toca hemisferios para teleoperar
IVAN ♂ // Hemisferio Izq
SOPHIA ♀ // Hemisferio Der
ROBOT A1-0N3 // SISTEMA ESTABLE
Frecuencia Sináptica:
RESPUESTA MOTORA A1-0N3 // IHMC WHOLE-BODY CONTROLLER (ROS)
/ihmc/controller/output/status [ACTIVE]
SIMULADOR GEOLÓGICO RORAIMA:
TERRENO: PENDIENTE 45° (COMPENSACIÓN GRAVITATORIA VECTORIZADA)
♂ TRQ ♀ GRP
PITCH (X)+1.4°
ROLL (Y)-0.2°
YAW (Z)102.8°
CoM Z0.82 m
CoP ERR0.008 m
STEP PLANNERDOUBLE SUPPORT
EFERENTE: IVAN ♂ (IHMC ROS)48.2 Nm @ 500Hz
▶ROS: /ihmc/controller/output/status -> Momentum rate compensando zancada A1-0N3

Arquitectura Hemisférica A1-0N3: Ivan (♂) comanda la locomoción bípeda pesada y equilibrio de masa a 48.2 Nm. Sophia (♀) modula 141,800 neuronas a 1000 Hz traduciendo la cutícula de artrópodo en torque de alta fricción para compuertas y manipulación milimétrica.

IVAN (♂) • HEMISF. IZQ 500 Hz
139,255 Neuronas
Torque Locomotor: 72.4 Nm Balance Bípedo: 99.6%
SOPHIA (♀) • HEMISF. DER1000 Hz
141,800 Neuronas
Precisión de Agarre:99.8%Latencia Bio-Bus:1.3 ms
GRADOS DE LIBERTAD (A1-0N3) 3D AXIS
28 Ejes Biónicos
Actuadores Hidráulicos IHMC Whole-Body Atlas ROS
CONVERGENCIA SINÁPTICA LOCKED
99.7 %
Puente Neuro-Biónico Activo

Hemisferio Izquierdo (Ivan ♂): Vectorización de Torque y Marcha

Patrones bioeléctricos de Drosophila macho dedicados al cálculo dinámico del centro de gravedad, compensando inclinaciones de hasta 45° en la plataforma humanoide A1-0N3.

Hemisferio Derecho (Sophia ♀): Destreza Táctil & Válvulas

Bucles neurosensoriales de 1000 Hz aplicados a la pinza de precisión de A1-0N3 para torque de rotación de válvulas industriales y compuertas selladas bajo micro-retroalimentación táctil.

GEMS MUSEUM SCIENTIFIC REPOSITORY

Archivo Taxonómico & Patrimonio Científico

Cinco décadas de investigaciones en el Escudo Guayanés (Monte Roraima) integradas a los algoritmos de locomoción de A1-0N3.

578+ Especies Nuevas Descritas
50+ Años de Datos (1974-2026)
119+ Artículos Indexados
208 Especímenes Monte Roraima

Pilares Fundacionales de Investigación:

Drug Discovery & Péptidos de Veneno

Aislamiento bioactivo de péptidos analgésicos y antimicrobianos a partir de la fauna del tepui, proporcionando plantillas moleculares para neurobiología de vanguardia.

Bio-Motion & Cinemática de Artrópodos

Modelado cinemático tridimensional de articulaciones de quelíceros, pedipalpos y marcha multiarticulada en Neochactas garciai adaptada a microrrobótica todoterreno.

Biosensores & Material Science

Microestructuras sensoriales cuticulares de artrópodos de altura para detectar micro-vibraciones acústicas y térmicas integradas en las extremidades de A1-0N3.

Explorador de Especímenes Cinemáticos

Vectores de articulación y matrices motoras extraídas

3 Muestras Clave

Neochactas garciai

1974 Holotipo

Especie endémica del Monte Roraima (Chactidae)

12 DoF Vector

Vectorización de articulación de quelíceros y pedipalpos. Algoritmo exportado para pinzas bio-robóticas de micro-precisión y agarre en superficies húmedas de alta inclinación en la plataforma A1-0N3.

Tepui Elevation: 2,750m Kinematic Rig: Validado

Taurepania vestigialis

Taxón Guayanés

Adaptación a fisuras de arenisca precámbrica

8-Leg Gait

Mecánica de locomoción en terrenos de fricción irregular y alta gradiente. Cinemática de zancada asimétrica para robots de rescate y exploración planetaria con arquitectura A1-0N3.

Terrain Resistance: 98.7% Dataset Open-Access

Drosophila (Ivan ♂ & Sophia ♀)

Conectoma Dual

Redes neuromotoras complementarias integradas a A1-0N3

Servo-Coupled

Mapeo bio-robótico dual: Ivan (139k neuronas) sincroniza el torque y equilibrio locomotor, mientras Sophia (141k neuronas) provee destreza submilimétrica hacia los 28 servomotores biónicos de A1-0N3 (Arquitectura Cinemática A1-0N3).

Dual Loop: 500Hz / 1000Hz Online Telemetry Stream

Open-Access Scientific Repository

El GEMS Museum y la Fundación Sheyene Gerardi ponen a disposición de universidades, laboratorios de robótica e investigadores las secuencias bio-sinápticas digitalizadas de Ivan, Sophia y el rig cinemático de A1-0N3 sin costo comercial para investigación de impacto social.

Official Security & Fraud Notice

VERIFIED

La Sheyene Gerardi Foundation y GEMS Museum únicamente publican, gestionan y autorizan investigaciones a través de sus dominios oficiales verificados (sheyene.org y museum.sheyene.org). No solicitamos tarifas no autorizadas ni transferencias privadas. Ante cualquier duda, verifique directamente vía contact@sheyene.org.